Nuevo · ArduPilot real (SITL)
Vuela tu tilt-rotor con el ArduPilot de verdad y tu .param.
Con AIRLAB Conector en el Mac, ArduPilot deja de ser una imitación: es el ArduPlane de verdad, el mismo código que lleva tu controladora, compilado para el ordenador. ArduPilot decide modos, PID, transición y failsafes; el simulador pone la física, el 3D y el escenario, paso a paso y a la par.
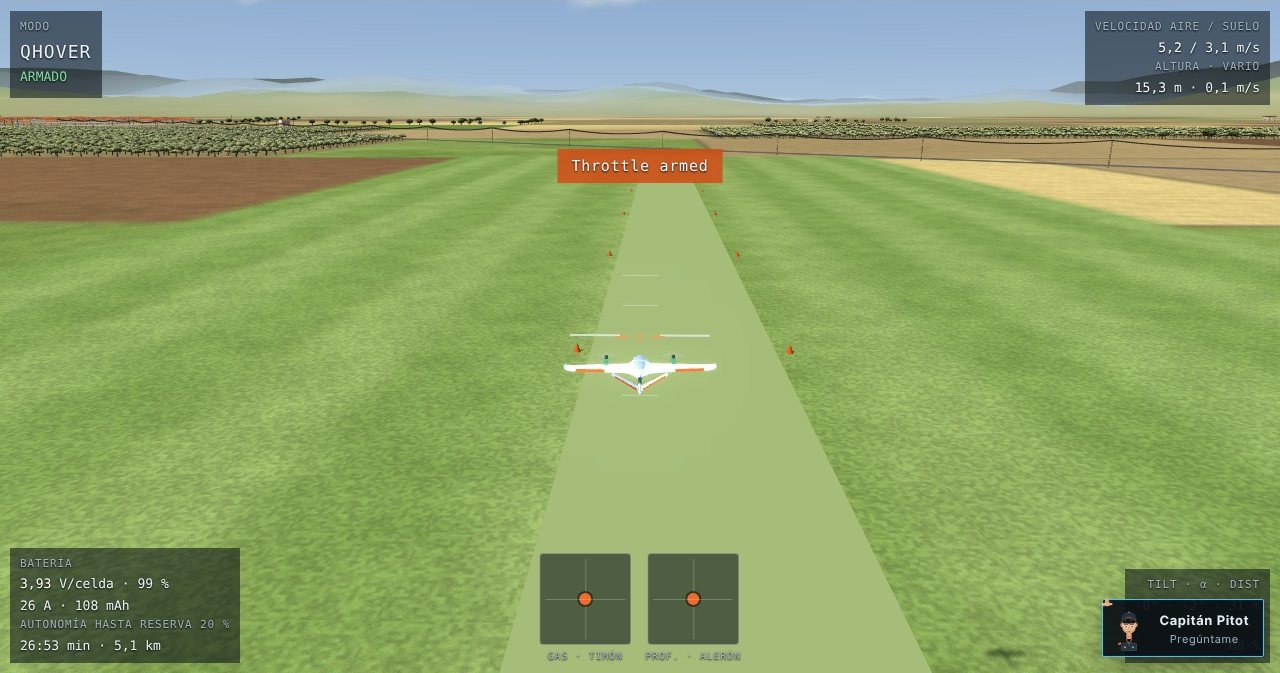
Hover, transición y vuelta a casa, decididos por ArduPilot.
QHOVER, QLOITER, la transición en FBWA con su espera de velocidad, QRTL con su frenada y su toma en vertical, QLAND hasta que desarma. Con el timón, ArduPilot inclina los motores delanteros como en tu avión (vectored yaw).
- Carga tu .param en un paso: el simulador lee tus salidas, tu canal de armado y tus modos
- Lo que es de la placa (orientación, calibraciones, puertos) se quita solo; lo de vuelo es tuyo
- El menú de fallos funciona con ArduPilot real: para un motor o atasca un servo de tilt
- QGroundControl opcional por TCP 5760 para parámetros y misiones
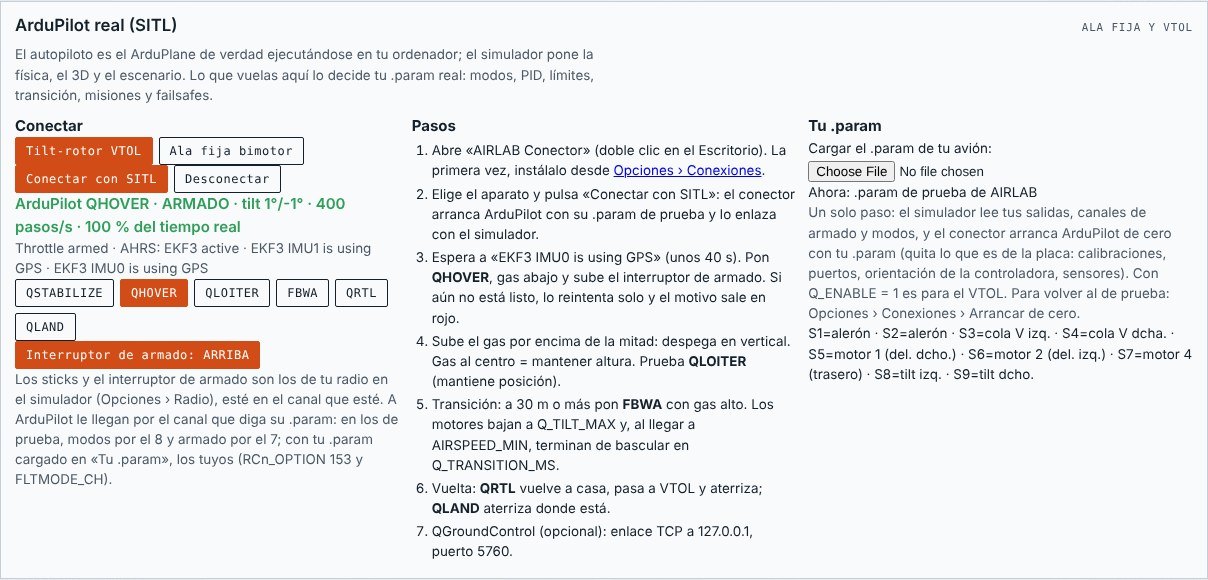
AIRLAB Conector
Un programa pequeño para el Mac: se instala con un comando y se abre con doble clic. Opciones › Conexiones te dice en directo qué funciona y qué falta.
Dos aparatos
El tilt-rotor VTOL (QuadPlane tricóptero) y el ala fija bimotor, cada uno con su .param de prueba y sus parámetros guardados aparte.
Vuelo real con instructor
El mismo conector recoge la telemetría MAVLink del avión real por el WiFi del Backpack de ExpressLRS y el Capitán Pitot la analiza.
No toca tu avión
Nunca escribe en la controladora: con el avión real solo escucha, y con SITL todo pasa dentro de tu ordenador.
Planificador de misión incluido
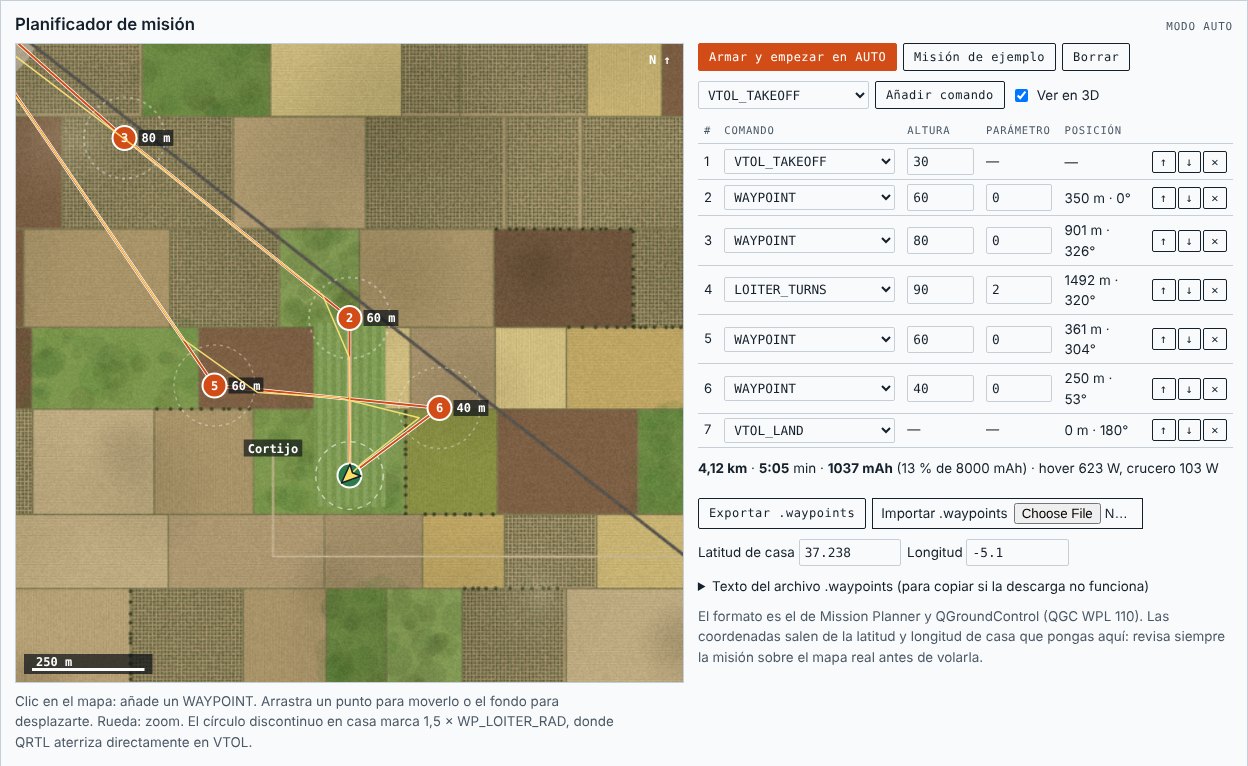
Planifica la misión, vuélala en AUTO y llévatela al avión.
Despegue vertical, waypoints, esperas y aterrizaje VTOL sobre el mapa. El planificador estima distancia, tiempo y consumo antes de armar, y avisa de lo que no cuadra.
- VTOL_TAKEOFF, WAYPOINT, LOITER_TURNS, LOITER_TIME, VTOL_LAND, RTL
- Exporta e importa .waypoints (QGC WPL 110), el formato de Mission Planner y QGroundControl
- Geovalla, puntos de reunión y área de barrido con disparo de cámara para fotogrametría
- La misión se ve en 3D mientras vuelas
Más de AIRLAB FPV
Sigue viendo
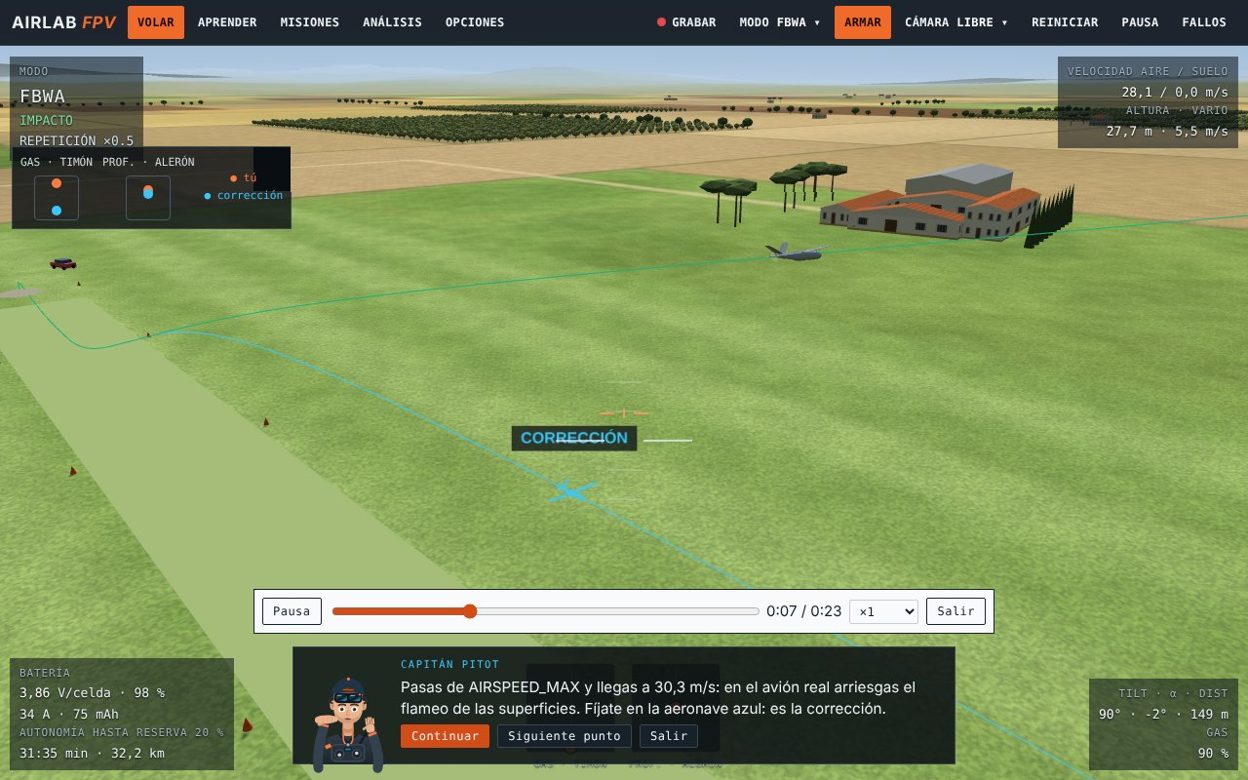
Instructor con IA
El Capitán Pitot revisa cada vuelo
Ver más →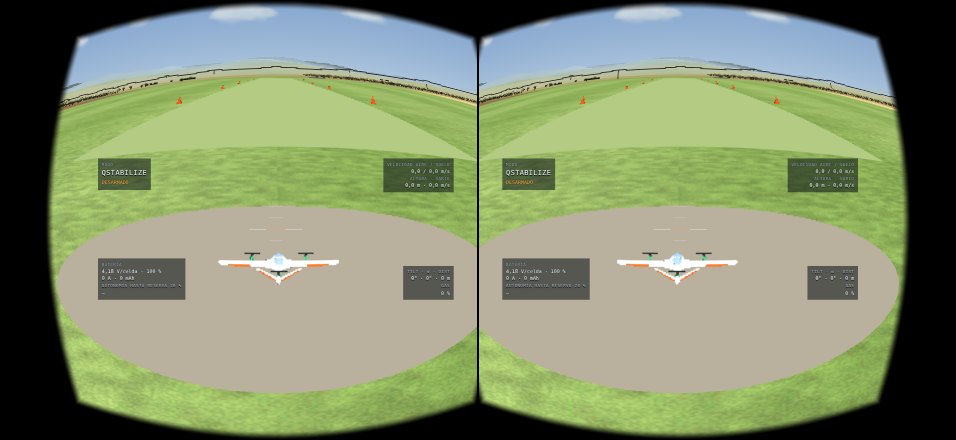
Nuevo · gafas VR y 3D
Tu móvil en unas gafas VR, en 3D
Ver más →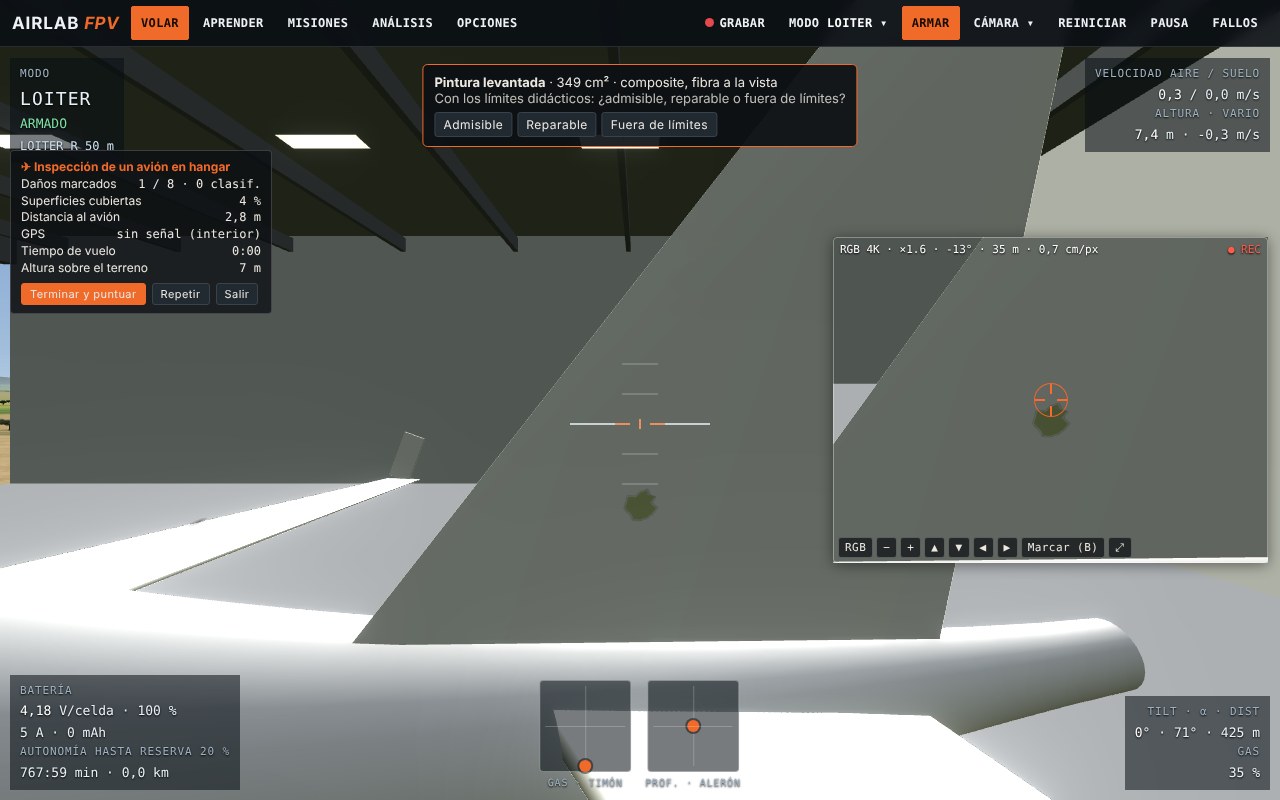
12 misiones de trabajo
Inspección, limpieza, rescate y topografía
Ver más →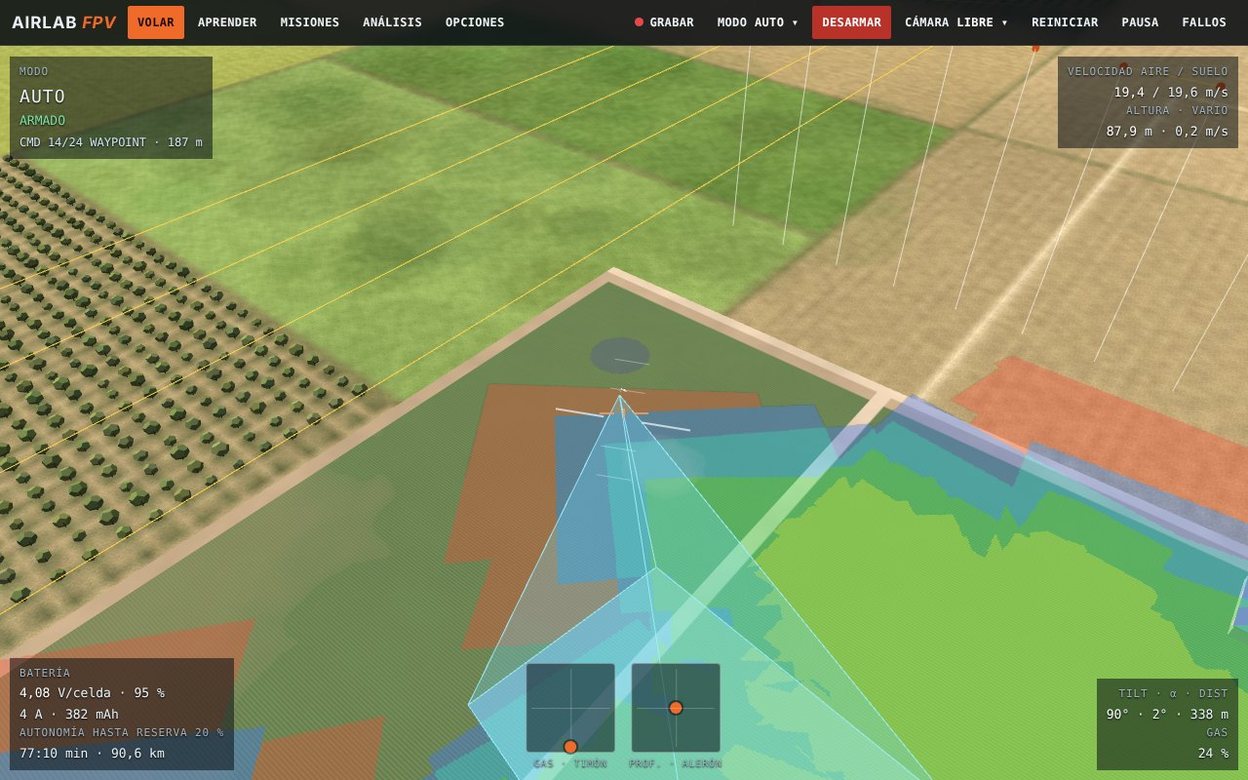
Fotogrametría y teledetección
Vuela un barrido y estúdialo
Ver más →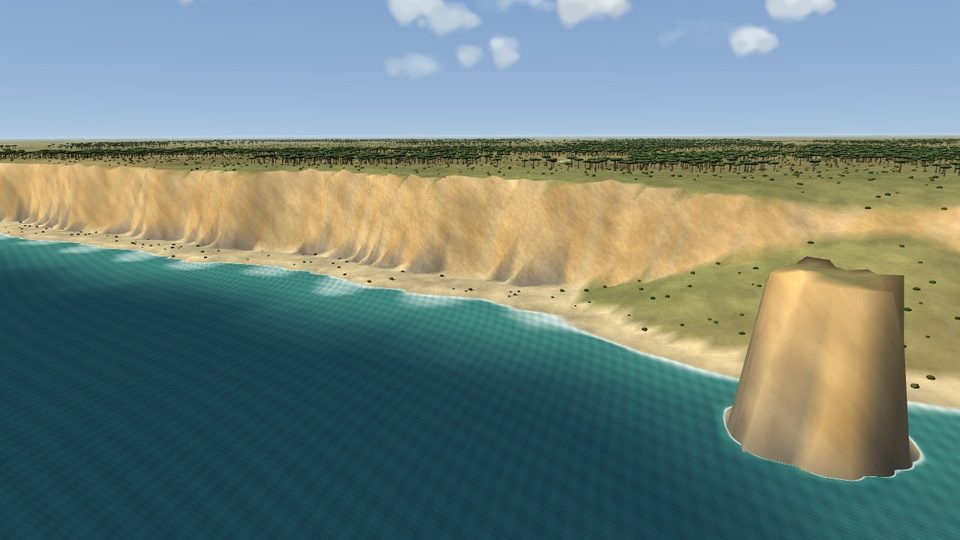
Seis escenarios · noche
De la campiña al acantilado
Ver más →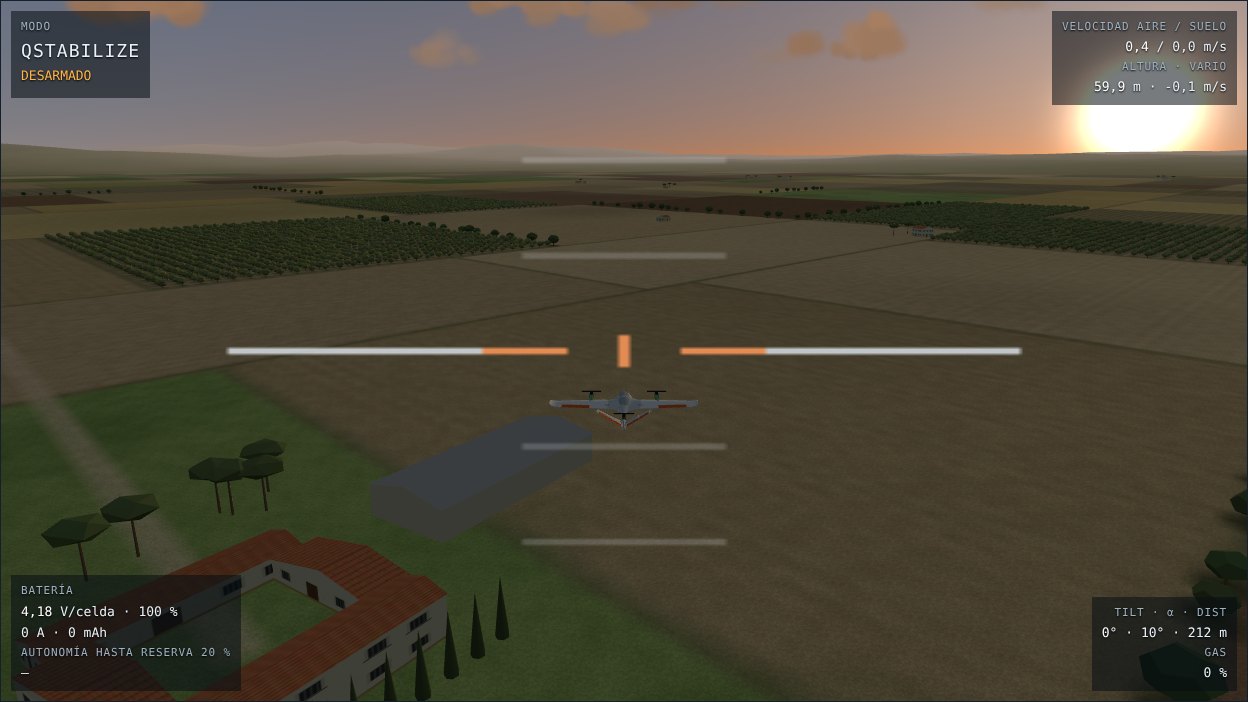
Dieciocho aeronaves